Kap 9 Asynkrone kortslutningsmotorar
Trefase asynkrone kortslutningsmotorar
Trefase asynkrone kortslutningsmotorar
- Dominerer markedet fullstendig.
- Stort utvalg i standard motorar.
- Svært robust.
- Billig i anskaffing.
- Treng lite ettersyn.
- Rikt og lett tilgjengeleg på reservedelar.
- Demontering og montering når det er snakk om overhaling ar svært enkelt.
For å gjere eit riktig valg av motor til ei passande last må det takast omsyn til følgjande:
- arbeidsbelastning (yting} - driftstype
- koplingssyklus - start/bremse- og omkoplingsforløp.
- tilleggstreighetsmoment - momentforløpet til arbeidsmaskina –
- turtalsstyring – nettforhold.
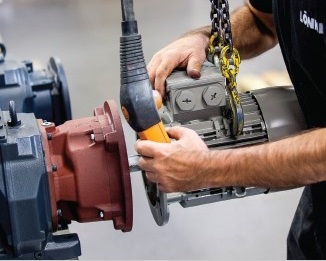
Bildet er henta fra LØNNE motorkatalog.
Vekselstraumsmotorar delast inn i tre hovudgrupper:
- ASYNKRONMOTORAR
- kortslutningsmotorar
- sleperingsmotorar
- SYNKRONMOTORAR
- KOMMUTATORMOTORAR
Kortslutningsmotoren si oppbygging og virkemåte. Kortslutningsmotoren har ein primær og ein sekundær del. Primær delen kallast stator og er den stilleståande delen. Sekundærdelen kallast rotor og er den roterande delen.
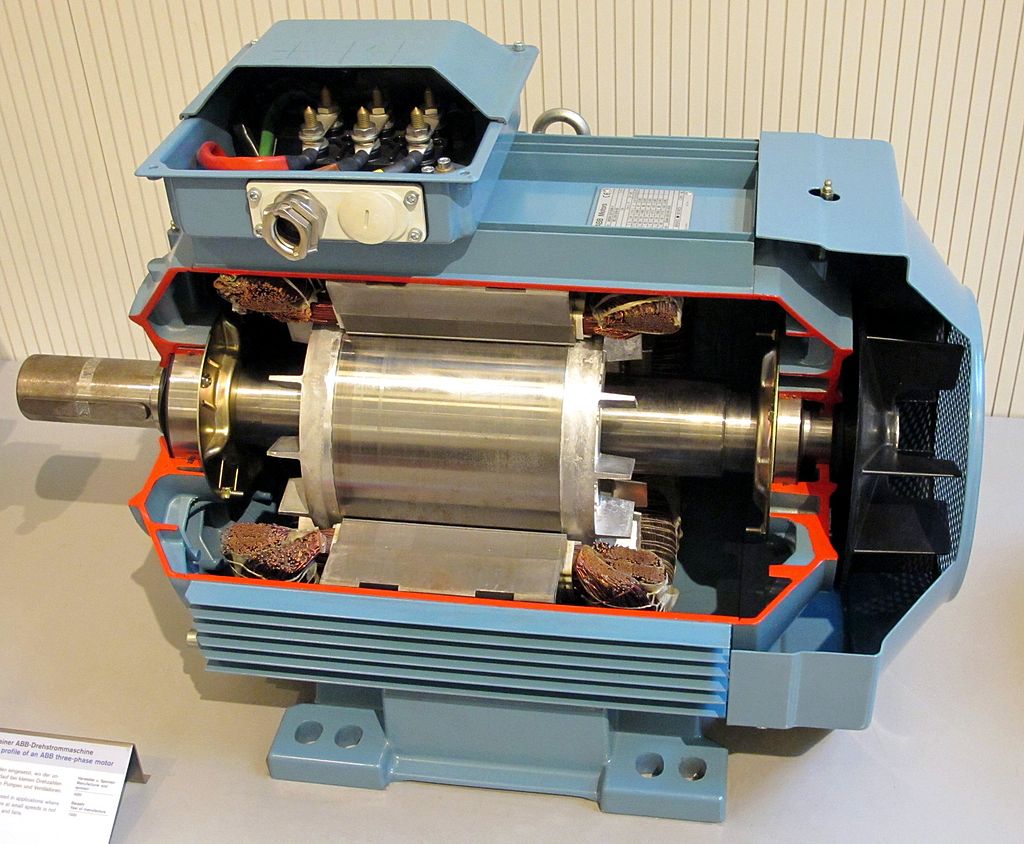
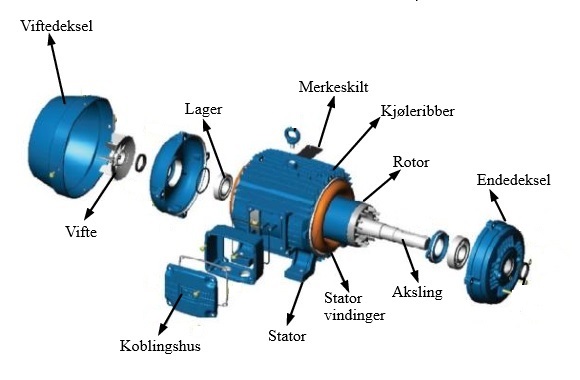
Stator
Statoren består av tynne jernblikkplater som er stansa ut med spor til viklingane. Jernblikkplatene er isolasjonslakkerte og pressa saman slik at dei dannar statorkransen. Dei tre statorviklingane er plassert i statorspora. Dei seks viklingsendane er ført fram til klemmebrettet til motoren, der koplinga utførast enten i stjerne eller i trekant avhengig av nettspenninga.
Vikling nr.1 er merka med U1 og U2
Vikling nr.2 er merka med V1 og V2
Vikling nr.3 er merka med W1 og W2
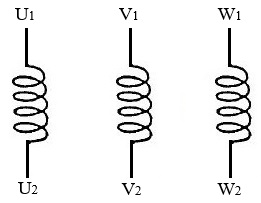
Dette vil igjen seie at kvar vikling har ein start og ei ending, og der den bokstaven med den lavaste indeksen (1) er start enden.
Skal t.d. motoren koplast i stjerne så skal U1-V1-W1 tilkoplast nettet medan dei andre endane skal samankoplast til eit stjernepunkt.
Til sjøs er det ofte slik at motorar må sendast på land for omvikling. Når dei kjem tilbake er alle seks viklingsendane lause. Elektrikaren må då måle ut kvar vikling og merke disse, men han veit då ikkje kva som er starten på viklinga og slutten på viklinga. Skal ein vere så uheldig å få snudd den eine viklinga i høve til dei to andre, vil den som er snudd jobbe mot dei to andre. Motoren vil då ha eit lavare turtal og den vil gje frå seg ein brummande lyd som er lett å høyre. Framgangsmåten for å løyse problemet er at ein må byte om viklingsenden for ei og ei vikling til ein har oppnådd korrekt turtal i tomgang.
Ombytinga av viklingsendane utførast då på klemmebrettet til motoren. For å snu dreieretninga til ein kortslutningsmotor byter to av tilleidningane plass, og det er likegyldig kven av dei tre som byter. Tilleidningene er merka Ll-L2-L3 og det vil seie at spenninga i L1 kjem først inn til motoren, 120 elektriske grader etterpå kjem spenninga i L2, og så 120 elektriske grader etter L2 kjem spenninga i L3.
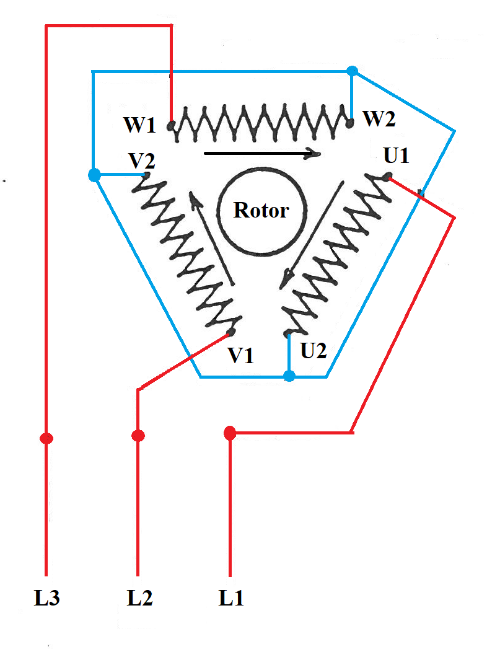
Stjernepunktet bind saman U2-V2-W2
Av figuren ser vi at det er nødvendig å ha tre viklingar for å få til eit roterende dreiefelt. Ved brot i ei av til førselsleidningane vil motoren oppføre seg som om den var tilkopla einfasa anlegg. Motoren vil no ikkje få noko dreiefelt og den kjem ikkje i gang av seg sjølv. Ved å dytte den i gang vil
den gå i den retninga den blir tvungen til å gå i. Før den får det vesle puffet står rotoren og vibrerer, den får ikkje bestemt seg kva for veg den skal gå.
Kortslutningsrotoren
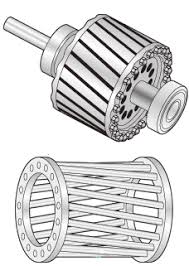
Rotoren i ein kortslutningsmotor består hovudsakleg av tre delar:
- rotorakslingen
- lamellert blikk med spor
- rotorleiarane
Rotorleiarane som består av kopar eller aluminium vert lagt i spora utan isolasjon, og dei er kortslutta i begge endar, derav namnet kortslutningsrotor. Dersom ein set saman rotorstavar og kortslutningsringane ser dette ut som bur, derav namnet burvikling.
Virkemåte
Virkemåte
Statorviklingane får tilført ein trefasa vekselstraum og dette vil medføre at kvar av dei tre faseviklingane lagar eit magnetisk vekselfelt. Disse tre felta set seg saman til eit resulterande statorfelt, dvs. eit dreiefelt som noterer synkront med ei hastigheit som er bestemt av nettfrekvensen og antal polpar.
FORMEL:
ns = $\frac{f * \ 60}{p}$ (o/min)
ns = synkrone turtal
f = nettfrekvensen
p = antal polpar
Det roterande magnetfeltet vil spreie seg inn i rotor, og det vil bli indusert ein straum og spenning i rotor med ein bestemt rotorfrekvens.
Når rotoren står stille som den gjer i startaugneblinken vil den relative hastigheita mellom statorfelt og rotor vere størst.
Det vert indusert ein straum og spenning i rotoren som er forårsaka av magnetfeltet frå stator og disse vil veksle med ein frekvens som vi kallar rotorfrekvensen
fr = fnett * s s = sakking
I startaugneblinken er rotorfrekvensen lik nettfrekvensen, og vi har då dei største feltlinjeoverskjæringane på rotoren, og dette medfører at motor trekkjer den største straumen i startaugneblinken. Etter kvart som turtalet til rotoren aukar vil straumen minke. Sjå fig. nedanfor
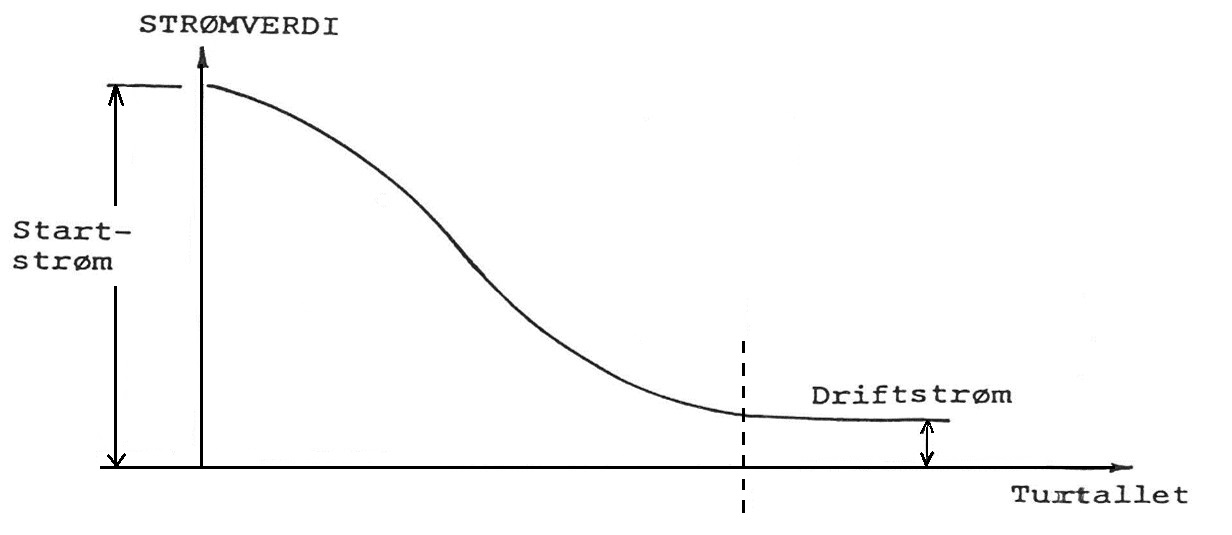
Av figuren på forrige side ser vi at straumen fell til driftstraumsverdien når turtalet har stabilisert seg. Ved aukande hastigheit på rotor vil altså straum, spenning og frekvens i rotor avta til små verdiar. Rotorfrekvensen er ved motoren sin merkeeffekt svært lav ca. 0,05 Hz. Hadde rotorhastigheita og det synkrone dreiefeltet frå stator vore lik kvarandre, ville vi ikkje fått nokon kraft linjeoverskjæringar på rotorstavane, og dermed ingen straum i rotor. Dette ville medføre at det ikkje vert indusert noko magnetfelt frå rotor som kan henge seg på statordreiefeltet. Dermed mistar motoren sitt moment. Difor må statordreiefeltet ha ei større hastigheit enn rotorturtalet.
Det at rotor har eit lavare turtal enn dreiefeltet gjer at rotoren går asynkront i høve til dreiefeltet, derav namnet asynkronmotor.
Sakking
Ved tomgang er forskjellen mellom rotor hastigheit og stator dreiefeltet svært liten, medan den ved merkelast er større.
Forskjellen mellom disse to hastigheitene kallast for sakking eller slipp, og den oppgjevast som regel i prosent.
S = $\frac{\text{ns} - n}{\text{ns}}$ n = ns • (1 -\ s)
ns = det synkrone turtal til statordreiefeltet
n = det asynkrone turtalet til rotoren
s = sakking eller slipp (nyttast som ein faktor mindre enn 1 i likningane)
Dersom sakkinga skaloppgjevast i prosent, skal faktoren multipliserast med 100.
Små motorar har ei sakking ved full belastning på ca. 5 - 8 %.
Større motorar har ei sakking ved full belastning på ca. 3 %.
Sakking i prosent: s = $\frac{\text{ns}\ - n}{\text{ns}}$ • 100 %
Oppsummering om hovudprinsippa bak ein asynkron kortslutningsmotor
Oppsummering om hovudprinsippa bak ein asynkron kortslutningsmotor
Ein asynkron kortslutningsmotor, også kjend som ein asynkronmotor med kortslutta rotor eller induksjonsmotor, fungerer ved å omgjere elektrisk energi til mekanisk energi med hjelp av elektromagnetisk induksjon.
Statoren sitt magnetfelt
- Motoren drivast av vekselstraum (AC) som førast inn i statorviklingane.
- Statoren har fleire viklingar plassert i eit bestemt mønster, som skapar eit roterande magnetfelt når straumen går gjennom.
- Magnetfeltet roterer med ei hastigheit kalla synkron hastigheit (nₛ), bestemt av straumfrekvensen og antal polar i motoren:
$n_{s} = \frac{f * 60}{p}$
der f er frekvensen (Hz) og p er antal polpar.
Induksjon av straum i rotoren
- Rotoren består av eit kortslutta bur laga av kopar eller aluminium.
- Når statoren sitt magnetfelt roterer, vil det indusere ein straum i rotoren sine leiarar gjennom elektromagnetisk induksjon (Faradays lov).
- Ifølge Lenz' lov vil den induserte straumen i rotoren prøve å motvirke årsaka til seg sjølv – altså forskjellen i hastigheit mellom statorfeltet og rotoren.
Rotoren sin rørsle (asynkron drift).
- For at det skal induserast straum i rotoren, må det vere ei hastigheitsforskjell mellom statorfeltet og rotoren – dette kallast slip (s).
- Slip definerast som:
$s = \frac{n_{s} - n}{n_{s}} * 100\ \%$
der n er rotoren sin hastigheit.
- Dersom rotoren roterte med nøyaktig same hastigheit som magnetfeltet (nₛ), ville det ikkje vore nokon relativ rørsle, og dermed ingen indusert straum.
- Difor roterer rotoren alltid litt saktare enn det synkrone feltet (derav namnet asynkron motor).
Moment og effekt.
- Den induserte straumen i rotoren skapar sitt eige magnetfelt, som igjen samvirkar med statorfeltet og dannar eit dreiemoment.
- Jo høgare belasting motoren har, desto større slip er nødvendig for å indusere meir straum og skape høgare dreiemoment.
Fordelar med ein asynkron kortslutningsmotor
Fordelar med ein asynkron kortslutningsmotor
- Enkel og robust konstruksjon (ingen børster eller sliperingar).
- Lite vedlikehald (samanlikna med t.d. ein likestraums motor).
- Høg verknadsgrad og pålitelegheit.
- God regulering og enkel start med direkte påkopling til nettspenning eller med mjukstartar.
Asynkron kortslutningsmotorar nyttast mykje på skip, pumper, vifter, transportband og mange andre bruksområder grunna deira pålitelegheit og enkle design.
Vedlikehald av ein asynkron kortslutningsmotor
Vedlikehald av ein asynkron kortslutningsmotor
Vedlikehald av ein asynkron kortslutningsmotor er relativt enkelt samanlikna med andre typar motorar, spesielt sidan den har få bevegelege delar og ingen børster eller sliperingar. Likevel krev den regelmessig tilsyn for å sikre påliteleg drift og lang levetid.
-
Rutinemessig inspeksjon (forebyggande vedlikehald).
- Visuell sjekk: Sjå etter teikn på overoppheting, misfarging, oljelekkasjar eller mekaniske skadar.
- Lytt etter ulydar: Unormale lydar kan indikere lagerslitasje eller ubalanse.
- Vibrasjonskontroll: Overdriven vibrasjon kan vere eit teikn på ubalanse, feil justering eller lause boltar.
-
Smøring av lager
- Kontroller lagra jamnleg for slitasje og overoppheting.
- Smør lagra i samsvar med produsenten sine tilrådingar, vanlegvis med eit eigna fett.
- Unngå over- eller undersmøring, då for mykje fett kan føre til overoppheting, medan for lite kan gje auka friksjon og slitasje.
-
Reingjering.
- Fjern støv og skit frå motoren sine kjøleribber og ventilasjonsåpningar for å sikre god varmeavleiing.
- Sjekk kjølevifta for skadar eller blokkeringar.
- Reingjer stator og rotor med trykkluft (dersom tillate) for å fjerne oppsamla støv.
-
Elektriske testar.
- Mål isolasjonsmotstanden med ein megger for å sjekke viklingane sin tilstand. Lav isolasjonsmotstand kan indikere fukt eller nedbroten isolasjon.
- Kontroller viklingsmotstanden for å oppdage eventuelle kortslutningar eller brot i viklingane.
- Sjekk straumforbruk og spenning for å sikre at motoren opererer innanfor spesifikasjonane.
-
Mekanisk vedlikehald.
- Sjekk koplingar og fundamentboltar for å sikre at motoren er riktig montert og ikkje losnar under drift.
- Kontroller aksel og kopling for slitasje eller feiljustering.
-
Overvåking av driftstemperatur.
- Kontroller at motoren ikkje blir for varm. Overoppheting kan skuldast overbelastning, dårleg ventilasjon eller elektriske feil.
- Bruk temperaturfølarar dersom motoren har slike innebygd for å varsle ved for høg temperatur.
Når bør motoren overhalast eller skiftast ut
Dersom du oppdagar følgjande problem, kan det vere nødvendig med ein grundigare inspeksjon eller overhaling:
- Gjentekne overopphetingsproblem.
- Vedvarande høg vibrasjon eller ulydar.
- Dårleg isolasjonsmotstand på viklingane.
- Stadig behov for smøring eller lagerbyte.
Regelmessig vedlikehald hindrar driftsstans, forlengar levetida og sikrar optimal yting for motoren.
Merking av motorar
Merking av motorar
Alle motorar har eit merkeskilt som fortel det meste om motoren.
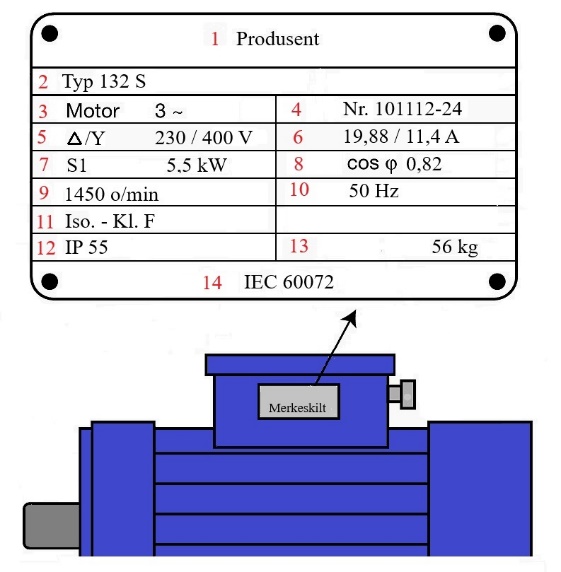
- Produsent, fabrikk.
- Type motor. 132 S står for byggemål.
- 3 fase motor.
- Fabrikk nummer.
- Kopling. Trekant med 230 V og stjerne med 400 V.
- Straumtrekk 19,88 A med ei spenning på 230 V og straumtrekk på 11,4 A ved 400 V.
- S1 motor (kontinuerleg drift). Effekt på akslingen er 5,5 kW.
- Effektfaktor (faseforskyvings vinkel).
- Motoren går med 1450 omdreiingar i minuttet. Dette er ein 4 pola (2 polpar).
- Motoren går på 50 Hz.
- Isolasjonsklasse F. Sjå NEK 410. Tabellen finn de også seinere i kapittelet.
- Tettleiksgrad IP 55. Sjå neste side.
- Vekt av motoren.
- Standard for utføring.
IP-klassifisering
IP-klassifisering
Kapslingsklassifisering (IEC 60529) er ein standard for vurdering av vernenivå for elektroteknisk utstyr mot inntrenging av vatn, støv og utilsikta kontakt.
Klassifiseringa nyttar prefikset "IP" (International Protection eller Ingress Protection) etterfølgd av to siffer og, i nokre høve, ein bokstav. Det første sifferet indikerer nivået av vern mot faste objekt, inkludert støv og utilsikta kontakt. Det andre sifferet opplyser om vernet mot inntrenging av vatn. Høgare siffer tilsvarar høgare vernenivå. Eventuelle tilleggsbokstavar skildrar det spesifikke vernet mot kontakt.
Dersom eit produkt manglar eit av dei verna som skildrast av éin eller fleire av disse klassane, erstattast det aktuelle sifferet av bokstaven "X".
Første siffer
Vern mot berøring og inntrengande gjenstandar
IP0X Ubeskytta
IP1X Minst 50 mm i diameter
IP2X Minst 12,5 mm i diameter
IP3X Minst 2,5 mm i diameter
IP4X Minst 1 mm i diameter
IP5X Støv beskytta
IP6X Støvtett
Andre siffer
Vern mot inntrengande vatn. Ikkje noko vatn får trenge inn i ei slik mengde eller på eit slikt sett at tilfredsstillande drift påverkast eller tryggleiken er trua.
IPX0 Ubeskytta
IPX1 Beskytta mot fall (berre vertikale fall)
IPX2 Beskytta mot fall ved maks 15° vinkel
IPX3 Sprutsikker
IPX4 Sprut tett
IPX5 Spylesikker
IPX6 Spyletett
IPX7 Vasstett (nedsenka i vatn)
IPX8 Trykkvasstett (nedsenka i vatn)
Tilleggsbokstavar
Personvern mot kontakt med spenningsførande delar. Dette nyttast når det faktiske berøringsvernet av spenningsførande delar er betre enn kva som opplysast med første siffer.
IPXXA Baksida av handa (Ø 50 mm)
IPXXB Finger (Ø 12 mm, lengde 80 mm)
IPXXC Objekt (Ø 2,5 mm, lengde 100 mm)
IPXXD Leidning (Ø 1 mm, lengde 100 mm)
Øvrige standardar
Utover dei tidlegare nemnde standardane, førekjem også den nye normen IP69K, ifølgje DIN 40050. Denne kapslingsklassa er først retta mot laboratoriemiljø, prosess- og næringsmiddel. Komponentar som oppfyller IP69K, tåler å skyllast med varmt vatn under høgt trykk og skal motstå sterke reingjeringsmidlar og kjemikaliar utan å gje fra seg nokon spor.
Moment- og omdreiingstals forhold
Moment- og omdreiingstals forhold
Det er særs viktig å kjenne til dreiemomentforholda til ein kortslutningsmotor.
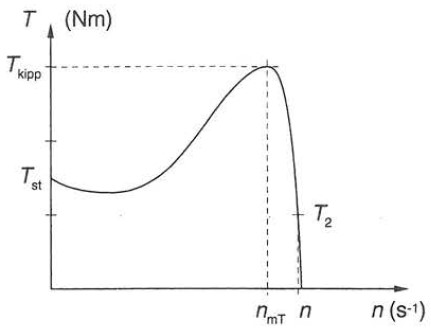
Det dreiemomentet som ein trefase asynkron kortslutningsmotor utviklar på sin aksel er svært forskjellig i sin størelse i turtalsområdet frå n = 0 til n = ns
Lat oss ta det steg for steg og prøve å forklare på ein enkel og forståeleg måte korleis moment og omdreiingstal (turtal) heng saman i ein trefase asynkron kortslutningsmotor.
Startmoment
1. Kva er dreiemoment?
Dreiemoment (eller moment) er eit mål på rotasjonskraft.
Tenk deg at du nyttar ein fastnøkkel på ein bolt – jo lenger armen på nøkkelen er, eller jo hardare du dreg, desto større moment.
Formel
M = T = torsjonsmoment (dreiemoment) $M = T = \frac{P_{a}}{\omega}\frac{P_{a}}{2 * \ \pi * n}$
Vinkelhastigheita er gitt av: $\omega = 2 * \ \pi * n$
Pa = avgjeven effekt på akslingen.
n = turtal per sekund.
2. Samanhengen mellom moment og turtal.
Ein kortslutningsmotor (asynkronmotor) har eit karakteristisk forhold mellom moment og turtal (n). Dette forholdet er ikkje lineært.
- Ved n = 0 (motoren står stille):
Dette kallast startmoment. Motoren trekkjer då stor straum, og momentet kan vere 1,5–3 gangar merkedreiemomentet. - Når turtalet aukar, aukar også den mekaniske effekten, men samtidig vert forskjellen mellom synkronturtal og rotorturtal (slip) redusert.
- Motoren utviklar maksimalt moment (ofte kalla kippmoment, maksmoment eller pull-out moment) ved ei viss belastning før den "glipp".
- Ved n = ns (synkronturtal):
Momentet = 0. Det er fordi slip = 0, og då overførast ingen effekt til rotoren.
3. Moment-turtal-kurve.
Dersom vi teiknar ei kurve for moment vs. turtal, får vi typisk:
- Ei bratt auke i moment frå null turtal.
- Ein topp (kippmoment, maksmoment).
- Ein gradvis nedgang mot null når turtalet nærmar seg synkronturtal.
4. Kvar kjem momentet frå?
Effekten som utviklast i rotoren, kjem frå indusert straum som skuldast differansen mellom det roterande magnetfeltet (frå statoren) og rotoren si rørsle.
Denne induserte straumen i rotoren skapar eit eige magnetfelt → som igjen dannar ei kraft mellom rotor og stator → som gjev dreiemoment.
Oppsummert
- Ein kortslutningsmotor utviklar ulikt moment avhengig av turtalet.
- Startmomentet er stort, og momentet er på topp ved ein viss slip.
- Ved synkronturtal er slip = 0 → ingen rotorstraum → null moment.
- Moment = tilført effekt / vinkelhastigheit.
Kippmoment
Kippmoment (også kalla maksmoment eller pull-out torque på engelsk) er det største dreiemomentet ein asynkronmotor kan utvikle før den mistar evna til å halde turtalet oppe under belastning.
Enkelt forklart:
Tenk deg at motoren driv ei last, og du gradvis aukar belastinga. Momentet som motoren må levere aukar. Når du når kippmomentet, er motoren på sitt maksimale – den klarar ikkje å levere meir dreiemoment.
Dersom belastninga aukar vidare, vil motoren byrje å bremse ned og til slutt stoppe.
I moment–turtal-kurva:
- Kippmomentet ligg på toppen av kurva.
- Etter dette punktet fell momentet raskt dersom turtalet minkar ytterlegare.
Viktig i praksis:
- Dimensjonering: Motoren må velgast slik at belastninga aldri overstig kippmomentet, elles stoppar den.
- Tryggleiksmargin: Kippmomentet er vanlegvis 2,0–3,5 gangar merkemomentet.
Døme
Døme
Ein motor har:
- Merkemoment = 25 Nm
- Kippmoment = 75 Nm
Den kan då handtere ei kortvarig belastning opp til 75 Nm. Går belastninga over det, stoppar motoren.
Moment- og startstraumkurver for direkte start.
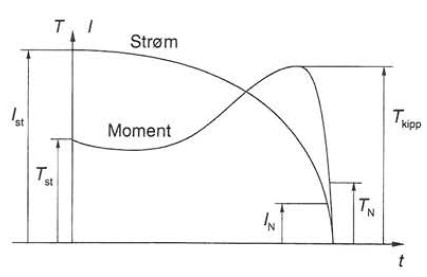
Direkte start og stjerne - trekant start
Momentet
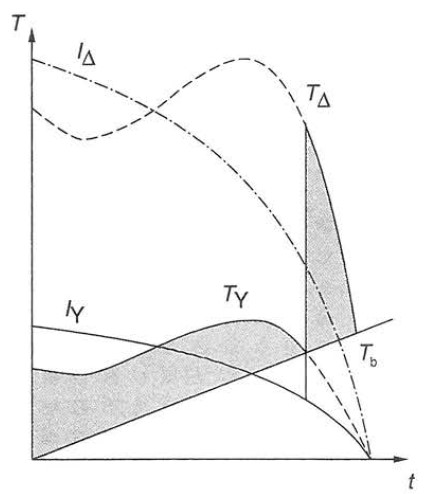
Figur: Straum og moment ved stjerne/trekant-start av ein kortslutningsmotor med belastningsmomentet Tb.
$I_{\mathrm{\Delta}}$ – Straum ved trekantkopla vikling
IY – Straum ved stjernekopla vikling
$T_{\mathrm{\Delta}}$ – Moment ved trekantkopla vikling
TY – Moment ved stjernekopla vikling
Tb – Typisk belastningsmoment
Effekt straum- og spenningsforhold
Effekt straum- og spenningsforhold
Eit trefase lavspenningsnett består av dei tre leiarane L1, L2, L3 og kan vere utført med eller utan 0-leiar (N). Se NEK 410. Denne er tilkopla generatoren eller transformatoren sitt null punkt på lavspenningssida.
Driftsspenninga
Spenninga mellom to av leiarane (L1, L2, L3) er hovudspenninga (nettspenninga), og spenninga mellom ein leiar og 0-leiaren er fasespenninga.
Frekvens/spenning: f = 60 Hz U = 240 V/ 440 V
Frekvens/spenning: f = 50 Hz U = 230 V/400 V
Tilkopling av trefasemotor
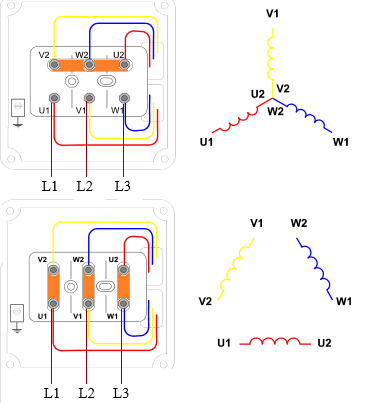
Motoren koplast til dei tre leiarane L1, L2 og L3. Motoren si merkespenning i driftskopling må stemme overeins med nettspenninga.
Ved direkte innkopling av kortslutningsmotorar og sleperingsmotorar, kan motorane ha enten stjernevikling eller trekantvikling.
Dersom ein kortslutningsmotor skal startast med stjerne- trekantvendar, må motorviklinga vere utlagd for driftsspenninga i trekantkopling.
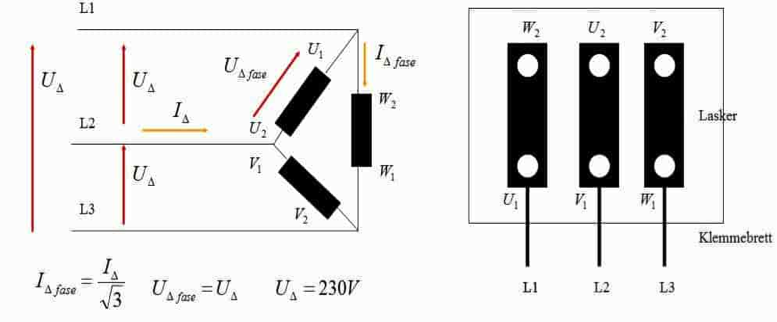
Motorar med viklingsutføring 230V/400V kan ved direkte innkopling nyttast på nett med 230V når motor er kopla i trekant eller 400V når motor er kopla i stjerne. Koplingane utførast på klemmebrettet.
Straum- og spenningsforhold i trekantkopling:
Straum- og spenningsforhold i stjernekopling:
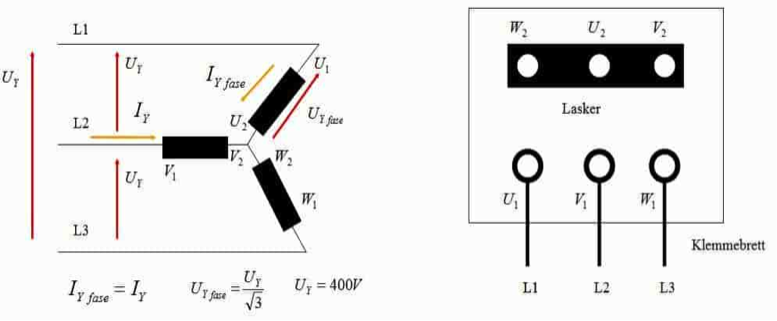
Døme på utrekning av straumen i stjernekopling.
Trekantkopling: U = 400 V, In = 16 A If = 16 / $\sqrt{3}$ = 9,24 A
Stjernekopling: U = 400 V, Uf = 400 * $\sqrt{3}$ = 230 V If = In = ?
Vi tek utgangspunkt i faseverdiane når vi skal finne fasestraum i stjernekoplinga.
$\frac{(\Delta U)_f}{(\Delta I)_f} = \frac{(Y U)_f}{(Y I)_f}$
$(Y I)_f = \frac{(\Delta I)_f \cdot (Y U)_f}{(\Delta U)_f} = \frac{9.24 \cdot 230}{400} = \underline{\underline{5.31\ \text{A}}}$
Vi ser at fasestraumen i stjerne på 5,31 A ligg godt under fasestraumen i trekant, ergo så vernar vi motoren både i stjernekopling og trekantkopling.
Tommelfingerregel: startstraum - drift straum – moment - effekt fell ned til ein tredjedel ved stjernekopling.
$P_{Y} = \frac{P_{\mathrm{\Delta}}}{3}$
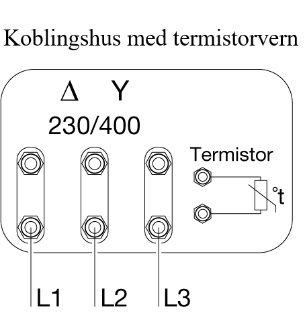
PTC-termistor som motorvern eller alarm
PTC-termistor som motorvern eller alarm
Ein PTC-termistor (Positive Temperature Coefficient-termistor) kan overvåke ein elektromotor med å utnytte sin temperaturavhengige motstandseigenskap. Her er ei enkel forklaring på korleis dette fungerer:
Korleis ein PTC-termistor fungerer:
- Ein PTC-termistor aukar motstanden sin kraftig når temperaturen overstig ein viss terskelverdi.
- Ved lav temperatur er motstanden lav og relativt konstant.
- Når temperaturen når eit kritisk punkt (t.d. ved overoppheting i motoren), stig motstanden brått.
Bruk i elektromotor-overvåking:
-
Plassering i motoren:
- PTC-termistorane støypast eller montererast direkte i motorviklingane, nær dei områda som blir varmast under drift.
-
Overvåking:
- Ei overvåkingseining (som eit motorvernrelé) koplast til PTC-termistorane.
- Denne eininga måler spenninga eller straumen over termistorane.
-
Respons ved temperaturauke:
- Når temperaturen stig til eit farleg nivå, aukar motstanden til PTC-termistoren.
- Overvåkingseininga registrerer denne endringa og utløyser eit signal.
-
Tiltak:
- Systemet kan varsle om overtemperatur via ein alarm.
- Alternativt kan det automatisk kople ut motoren for å hindre skade.
Fordelar med PTC-termistor i motorovervåking:
- Påliteleg: Ingen bevegelege delar, lite vedlikehald.
- Rask reaksjonstid: Reagerer raskt på temperaturendringar.
- Kompakt: Kan integrerast direkte i viklingane.
- Tryggleik: Hindrar varmegang og skadar på motoren.
Trefasemotorar for særskilt bruk
Straumfortrengingsmotorar
Kortslutningsmotorar utstyrt med særskilde rotorviklingar vert bygde for større ytingar, og disse motorar kallast for straumfortrengingsmotorar. Årsaka til dette er at rotorstavane leggast enten i djupe spor eller såkalla dobbeltspor.
Fortrengingsmotoren sitt prinsipp byggjer på at rotorstraumen sin frekvens (fr) under igangsetjing er vesentleg høgare enn under normal drift. I den augneblink motoren får spenning står rotoren stille, og då er slippen eller sakkinga lik 1 d.v.s. at fr= f. Dei djupe spor i rotoren er årsaka til at spreiingsreaktansen i dei enkelte delar av rotorstaven vert større jo nærmare dei kjem botnen av sporet.
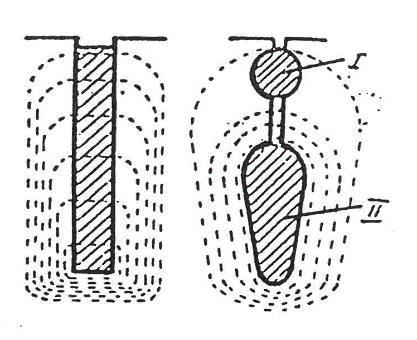
Då rotorfrekvensen under starten er høg, blir reaktansen svært høg i botnen av sporet. Dette vil igjen medføre at straumen blir forskyvd oppover i sporet. Ser vi no på dobbeltsporet på fig. så er verkemåten bygd på same prinsipp som skildra over.
I den augneblink motoren settast i gang, blir rotorstraumen i vikling II, av same årsaker som ovanfor pressa opp i vikling I som har stor ohmsk motstand, men liten induktiv motstand. Dette medfører at igangsettingsmomentet blir stort og startstraumen liten. Når turtalet aukar vil rotorfrekvensen (fr) avta, og dette medfører at også den induktive motstand (XL) i vikling II avtek. Når rotasjonsfrekvensen har nådd nominelt turtal har rotor straumen fordelt seg likt i høve til rotorviklingane sine tverrsnitt. Dobbeltspormotorar byggjast i alle størelsar frå 20 kW og oppover til eit par tusen kW. Dei større motorane er berekna for direkte innkopling på høgspentnett.
Tannhjulsmotorar
For direkte drift av langsomt gåande maskineri kjem ofte kortslutningsmotoren til kort grunna turtalet, fordi den er bunden til bestemte turtal. Tannhjulsvekslar vert ofte nytta i denne samanheng, og ein nyttar då vanlege hurtiggåande motorar direkte tilkopla gearhuset slik at den leverast som ei kompakt eining. Den kompakte eininga kallast då tannhjulsmotor.
Bruksområde for tannhjulsmotoren er heisar, anleggsmaskiner, landbruket og i industrianlegg. Bruken av denne type motor førekjem også på maritime anlegg, men i begrensa utstrekking.
Bremsemotoren
Ein bremsemotor er ein elektrisk motor som er utstyrt med ei brems. Dette gjer at motoren kan stoppe raskt og sikkert når det er nødvendig. Motoren nyttast ofte i applikasjonar der presis kontroll over rørsle er viktig, som til dømes i løfteutstyr, kranar og maskiner.
Bremsemotorar kan komme i ulike typar og konfigurasjonar, inkludert 3-fase-motorar med både vekselstraumbremser (AC) og likestraumbremser (DC). Når straumen til motoren vert broten, aktiverast bremsa automatisk for å stoppe motoren sin rotasjon.
Trefasemotor med fjørtrykkbremse.
Trefasemotorar med fjørtrykkbremse er ein type elektrisk motor som kombinerer krafta til trefasemotorar med presis bremsekontroll med hjelp av ei fjørtrykkbremse. Dette gjer dei særskilt eigna for applikasjonar der det er viktig å kunne stoppe rotasjonen raskt og nøyaktig, som i heisar, transportband og industrielt maskineri.
Hovudfunksjonane til slike motorar inkluderer:
- Trefasemotor: Utnyttar trefasa elektrisk straum for effektiv og kraftig drift, noko som gjev høg yting og energieffektivitet.
- Fjørtrykkbremse: Aktiverast automatisk når straumen brytast, og gjev dermed umiddelbar stopp av motoren. Bremsa haldast normalt i frigjort posisjon med hjelp av ein elektromagnet, og når straumen til elektromagneten brytast, vil fjøra trekkje bremsa inn og stoppe motoren.
- Presis Kontroll: Fjørtrykkbremsa gjev moglegheit for nøyaktig og sikker stopp av motoren, noko som er essensielt i mange industrielle bruksområder.
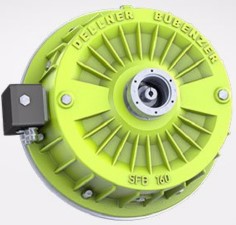
SFB Elektromagnetisk bremse.
Bilde henta fra LØNNE motorkatalog.
Disse motorane nyttast ofte i applikasjonar som krev stor pålitelegheit og tryggleik, som løfteutstyr, kranar, transportband og ulike typar maskineri.
Momentmotorar
Ein momentmotor, ofte kalla dreimomentmotor eller torque motor på engelsk, er ein type elektrisk motor særskilt utvikla for å levere høgt dreiemoment ved lav rotasjonshastigheit eller stasjonær posisjon. Momentmotorar nyttast i ulike industrisektorar der presis og kraftig rotasjonskontroll er nødvendig.
Hovudeigenskapar ved momentmotorar inkluderer:
- Høgt dreiemoment: Dei kan levere høge mengder dreiemoment sjølv ved lavare hastigheiter, noko som er ideelt for applikasjonar som krev stor kraft, men minimal rotasjon.
- Direktedrift: Dei er ofte designa for å bli kopla direkte til lastane, utan behov for girsystem eller andre mellomledd. Dette reduserer slitasje og mekaniske tap.
- Presis kontroll: Dei gjev svært nøyaktig posisjons- og hastigheitskontroll, noko som er kritisk i maskiner med presisjonskrav som CNC-maskiner, robotar og verktøymaskiner.
- Lite vedlikehald: Færre bevegelege delar samanlikna med tradisjonelle motorar og girsystem, gjev momentmotorar ein høg driftstryggleik og lavt vedlikehaldsbehov.
Momentmotorar fins i ulike typar, inkludert synkrone og asynkrone variantar, og kan nytte ulike teknologiar som permanentmagnet eller elektromagnetiske felt.
Intermitterande drift
Intermitterende drift refererer til ein driftsmetode der motoren eller maskina opererer i korte periodar, følgd av pauser eller kvileperiodar før neste driftssyklus startar. Denne syklusen med på- og av-periodar fortset så lenge systemet er i bruk. Intermitterande drift er vanleg innan mange applikasjonar og bransjar, som emballasjeproduksjon, materialhandtering og automatiserte prosessar.
Hovudtrekka ved intermitterande drift er:
- Syklisk drift: Med jamne mellomrom startast og stoppast motoren, noko som reduserer slitasje på motorkomponentane og forlengar levetida til systemet.
- Energisparing: Motoren forbrukar energi berre under dei periodane den er aktiv, noko som kan gje vesentlege energieffektiviseringsgevinstar.
- Varmehandtering: Kvila mellom periodar med drift er med på å redusere motoren sin temperaturauke, og sikrar dermed pålitelegheit over tid.
Intermitterende drift er også kjend som periodisk drift eller syklisk drift, og kan konfigurerast for å møte spesifikke applikasjonsbehov.
Utføring A for S1-drift.
Denne momentmotoren kan når den er kopla i stjerne ligge tilkopla nominell spenning, og i stillstand utvikle sitt nominelle dreiemoment. Den kan korttidig koplast til nettet i trekant og utviklar då ca. 3 gangar nominellmomentet og kan nyttast til å lausrive fastkøyrde maskineri. Ein må då likevel sjå til at motoren koplast frå nettet før skadeleg oppvarming opptrer. På slike innretningar er det vanleg å nytte termistorvern.
Utføring B for S2-drift 25% ED.
Denne motoren eignar seg særskilt for intermitterande drift 25% ED. Stadig stillstand med nominell spenning tilkopla er ikkje mogleg. I motsetning til A-utføringa er ei belastning på 3–4 - gangar nominellmomentet mogleg.
Omsyn å ta grunna temperaturen
Omsyn å ta grunna temperaturen
Momentmotorar nyttast som oftast som koplingselement og ligg også i stillstand kontinuerleg kopla til nettet.
Dersom momentmotoren byggjast inn i ei verktøymaskin eller liknande må det sørgast for best mogleg varmeavleiing. Dersom den vert montert frittståande bør den forsynast med berøringsvern.
Med omsyn til den høge temperaturen vert det også tilrådd å nytte varmebestandig kabel ved tilkoplinga. Frå motoren sitt klemmebrett kan det t.d. leggast opp ei SINOTHERM-leidning til ein koplingsboks og vidare derifrå med vanleg leidning.
For å få ei betre utnytting av motoren leverast dei ofte med isolasjonsklasse F.
Isolasjonsmaterialar for viklingar
Vi kan dele opp isolasjonsmaterialane i 5 isolasjonsklassar i samsvar med tabell nedanfor.
Sjå også i NEK 410A
| Isolasjonsklasse | A | E | B | F | H |
|---|---|---|---|---|---|
| Omgjevnadstemperatur (oC) | 40 | 40 | 40 | 40 | 40 |
| Tillaten temperaturstiging (oC) | 60 | 75 | 80 | 105 | 125 |
| Temperaturreserve (oC) | 5 | 5 | 10 | 10 | 15 |
| Maks temperatur (oC) | 105 | 120 | 130 | 155 | 180 |
Temperaturklassar i eksplosjonsfarlege områder
Temperaturar for elektrisk utstyr: IEC 60079–0 og NEK 410
Her er ein tabell som viser temperaturklassane T1 til T6 for elektrisk utstyr. Disse klassane opplyser om maksimal overflatetemperatur som utstyret kan nå i eksplosjonsfarlege områder (ATEX-klassifisering), slik at det ikkje tenner ein gass- eller dampatmosfære.
| Temperaturklasse | Maks. overflatetemperatur | Typiske gassar/dampar |
|---|---|---|
| T1 | 450 °C | Karbonmonoksid, metan |
| T2 | 300 °C | Etylen |
| T3 | 200 °C | Bensin, aceton |
| T4 | 135 °C | Eter, metanol |
| T5 | 100 °C | Etyl-nitrat |
| T6 | 85 °C | Karbondisulfid (CS₂) |
Viktig å vite:
- Valg av temperaturklasse avheng av tenntemperaturen til dei eksplosive gassane eller dampane i området.
- Utstyr må ha ein lavare maksimal overflatetemperatur enn den laveste tenn- temperaturen i området der det nyttast.
Motordriftstypar
Motordriftstypar
Motordriftstypen er angjeven med ein av nemningane S1 - S9. S1 er den normale operasjonen der motoren sin nominelle effekt er indikert. I visse operasjonar kan likevel motoren sin nominelle effekt aukast. Avhengig av korleis belastninga og dermed motoren sin utgangseffekt varierer med tida, er ulike driftstypar lista opp nedanfor. Den nominelle effekten for kvar type drift bestemmast av ein lasttest, som motoren må passere utan å overskride temperaturgrensene som er sett i IEC 60034–1: 2017.
For drift type S2 må nemninga følgjast av lengda på lastperioden. I driftsmodusane S3 og S6 må nemningar følgjast av ein periodisk faktor. Døme: S2 60 minutt, S3 25%, S6 40%. Ved plikter S4, S5, S7, S8, S9, må nemningar følgjast av treighetsmomentet etc.
S1 - Kontinuerleg drift
Motoren køyrer med konstant belastning i tilstrekkeleg tid til å nå temperaturbalansen.
S2 - Kortsiktig drift
Motoren fungerer med konstant belastning, men ikkje lenge nok til å nå temperaturbalansen. Kvileperiodane er lange nok til at motoren når omgjevnadstemperatur.
S3 - Periodisk drift
Sekvensielle, identiske køyre- og kvilesyklusar med konstant belastning. Temperaturbalansen vert aldri oppnådd. Startstraum har liten innverknad på temperaturauken.
S4 - Periodisk drift med start
Sekvensiell, identisk start-, køyre- og kvilesyklus med konstant belastning. Temperaturbalansen vert ikkje oppnådd, men startstraumen påvirkar temperaturauken. (Liknar på S3, men det er ei betydeleg starttid innan den periodiske operasjonen.)
S5 - Periodisk drift med elektrisk bremsing
Sekvens av identiske driftssyklusar - start, drift, bremsing og kvile. Igjen vert ikkje termisk likevekt oppnådd.
S6 - Periodisk drift med kontinuerleg drift
Sekvensielle, identiske driftssyklusar med ei periode ved last etterfølgd av ei periode utan belastning. Forskjellen mellom S1 er at motoren går utan belastning, utan å stoppe.
S7 - Periodisk drift med kontinuerleg drift med elektrisk bremsing
Sekvensielle identiske syklusar med start, køyring med konstant belastning og elektrisk bremsing. Ingen kvileperiodar.
Pr S6, men med vesentlege start- og elektriske brotperiodar. Igjen køyrer motoren utan belastning i periode i staden for å stoppe.
S8 - Periodisk drift med kontinuerleg drift med tilhøyrande endringar i belastning/hastigheit
Sekvensielle, identiske driftssyklusar køyrer med konstant belastning og fastsett hastigheit, og køyrer deretter med andre konstante belastningar og hastigheiter. Ingen kvileperiodar, og termisk likevekt er ikkje nådd.
S9 - Drift med ikkje-periodiske belastnings- og hastigheitsvariasjonar (frekvensomformar drift)
Last og hastigheit varierer med jamne mellomrom innanfor det tillatne driftsområdet. Hyppig overbelastning kan førekomme.
Motorar i eksplosjonsfarlege områder
Motorar i eksplosjonsfarlege områder
Eksplosjonsfarlege områder er områder som er avgrensa med tanke på at det er eksplosjonsfarleg atmosfære i området.
Områda kan inndelast i soner, og definisjonen av den enkelte sona er skildra i NEK 410.
I Europa er det ATEX-direktivet som skildrar korleis Ex-utstyr skal merkast.
I tillegg kan følgjande relaterte standardar vere relevante, avhengig av type vern:
| Standard | Innhald |
|---|---|
| IEC 60079–1 | Flammeproof enclosure "d" (trykkfast kapsling) |
| IEC 60079–2 | Pressurization "p" |
| IEC 60079–7 | Increased safety "e" |
| IEC 60079–11 | Intrinsically safe "i" |
| IEC 60079–18 | Encapsulation "m" |
Områda ombord skal med omsyn til eksplosjonsfaren, vere klassifisert i to hovudområder:
- farleg område
- sikkert område
Farleg område skal vere klassifisert i tre soner:
- SONE 0
- SONE 1
- SONE 2
Vi skal no sjå på bruk av motorar i dei enkelte soner, og kva for krav som stillast til den enkelte motor i kvar sone. Det er soneinndelinga som bestemmer valg av motortype.
SONE 0:
Områder der det heile tida eller i lange periodar førekjem ei eksplosiv blanding av brennbar gass, damp eller svevande væskedråpar og luft.
DET KAN IKKJE NYTTAST MOTORAR I SONE 0
SONE 1:
Områder der det av og til må reknast med at det under normale driftstilhøve førekjem ei eksplosiv blanding av brennbar gass, damp, eller svevande væskedråpar eller lt1ft.
I SONE 1 KAN DET NYTTAST MOTORAR
Motorar som skal nyttast i sone 1 skal vere særskilt konstruert for eksplosjonsfarlege områder, og det skal følgje med eit særskilt godkjend sertifikat frå godkjend prøveinstans.
SONE 2
Områder der det kan reknast med at det berre unntaksvis og kortvarig førekjem ei eksplosiv blanding av brennbar gassdamp eller svevande væskedråpar og luft.
I SONE 2 KAN DET NYTTAST MOTORAR
Motorar som skal nyttast i sone 2 kan vere normale kortslutningsmotorar, men den innvendige overflatetemperaturen på statorvikling og rotorvikling må ikkje under drift overskride den aktuelle temperaturklasse til motoren. Dette vil igjen seie at overflatetemperaturen ikkje må overskride 80 °C. Dersom det kan skje for den enkelte motor, skal produsent angje dette i sine motorkatalogar.
Motorane sin kapslingsgrad er bestemt ut ifrå tabellar som fins i NEK 410. Dette gjeld for vanlege standard motorar.
Når det gjeld motorar for bruk i eksplosjonsfarlege områder er det motoren si utføring som bestemmer kva for verneklasse den skal tilhøyre. Denne motor vil også ha ei IP-grad.
Verneklassar
- motorar i verneklasse "e" tennsikker utføring (Ex e)
- motorar med verneklasse "d" eksplosjonssikker utføring (Ex d)
- motorar i verneklasse "p" overtrykkskapsling (Ex p)
Motorar i verneklasse "Ex e" (tennsikker utføring).
Disse motorane er videreutvikla frå vanlege, luftkjølte, trefase kortslutningsmotorar (vernegrad IP55 i samsvar med IEC 60034–5). Dei har i hovudsak same mekaniske konstruksjon og fysiske dimensjonar som standardmotorar, men deira yting og driftseigenskapar er tilpassa krava til eksplosjonsvern.
Typiske eigenskapar for motorar i verneklasse "Ex e":
Motorar med tennsikker utføring skal oppfylle krav i EN 60079–7 (tidlegare DIN EN 50019), som regulerer «forbedret sikkerhet» for elektriske apparat i eksplosjonsfarlege områder. Følgjande punkt er særleg viktige:
- Motortype: Kun kortslutningsmotorar (squirrel-cage) er tillate.
- Kapslingsgrad: Minimum IP20 for motoren og IP54 for tilkoplingsboksen (klemkassa). Det vert tilrådd å nytte overflatekjølte motorar med kapslingsgrad IP44 eller høgare.
- Vernegitter: Luftinntak kan ha ei maskevidde større enn 12 mm, så lenge krav til mekanisk vern og tryggleik oppretthaldast.
- Elektriske tilkoplingar: Skal vere utstyrt med overfalsklemmer. Alle skruar og boltar må sikrast mot å losne (t.d. med låsemidlar).
- Koplingshus: Skal vere godkjend i samsvar med eksplosjonsvernkrav og kan omfatte eit sertifisert klemmebrett eller spesialdesigna koplingsboks.
- Jording: Jordingsskrue skal finnast både inne i koplingshuset og på motoren sin ytre kapsling.
- Viklingsimpregnering: Må vere godkjend av eit akkreditert testorgan (t.d. PTB eller tilsvarande).
- Merking: Verneklasse, temperaturklasse og sertifikatnummer skal vere tydeleg opplyst på motoren sitt typeskilt eller på eit separat merkeskilt.
Dei fleste Ex e-motorar har spesialtilpassa vikling for å redusere effekttap og varmeutvikling samanlikna med standardmotorar.
Merknadar
- DIN EN 50019 er no erstatta av EN 60079–7 / IEC 60079–7, som er den gjeldande standarden for tennsikker ("e") utføring.
- PTB (Physikalisch-Technische Bundesanstalt) er framleis ein anerkjend instans, men det er no vanleg å referere til "sertifisert tredjepart" eller "notified body" i samsvar med ATEX (ATmospheres EXplosibles).
- ATEX er namnet på to EU-direktiv som regulerer utstyr og arbeidsmiljø i eksplosjonsfarlege områder – områder der det fins brennbare gassar, damp, tåke eller støv.
Oppretthalding av eksplosjonsvernet under drift.
For å sikre at eksplosjonsvernet oppretthaldast under drift, må kvar motor vere utstyrt med ein motorvernbrytar innstilt på motoren sin merkestraum.
Ved valg av motorvernbrytar må ein sjå til at den – i samsvar med sin utløysar karakteristikk i kald tilstand (20° C) – koplar ut innanfor den tE-tiden som er opplyst på motoren sitt typeskilt og i tilhøyrande sertifikat dersom rotoren skulle blokkere (t.d. ved fastbremsing).
Når det nyttast ein standard motorvernbrytar, må motoren ikkje utsettast for hyppige startar over kort tid. Antal startforsøk må avgrensast til normal starthyppigheit for å unngå overbelastning og varmeoppbygging.
For polomkoplbare motorar (motorar med fleire turtal) i Ex e-utføring, må det nyttast ein eigen motorvernbrytar for kvart turtal. Disse motorvernbrytarane må vere mekanisk og elektrisk forrigla, slik at det ikkje er mogleg å kople direkte frå eitt turtal til eit anna medan motoren er i drift.
Temperatur og eksplosjonsvern.
I eksplosjonsfarlege områder kan brennbare gassar trenge inn i alle delar av motoren. Difor er det varmaste punktet i motoren avgjerande for tryggleiken.
For å sikre tilstrekkeleg eksplosjonsvern må det mest kritiske driftstilfellet vurderast. For ein kortslutningsmotor er dette når rotoren er fastlåst (stilleståande), medan statoren framleis er tilkopla nominell spenning og frekvens.
I samsvar med IEC 60079–0, er det fastsett maksimum tillaten temperatur for både stator- og rotorviklingar under slike ekstreme tilhøve. Dersom disse temperaturgrensene vert nådde – enten i stator eller rotor – må motoren koplast ut straks med hjelp av ein brytar med termisk overstraumsvern.
Grensetemperaturen er avgjerande for motoren sin belastningsevne og utnytting. I denne samanheng skil ein mellom:
- Stator-kritiske motorar – der temperaturen i stator er begrensande.
- Rotor-kritiske motorar – der temperaturen i rotor er begrensande.
Dette har betydning for tE-tiden, som er den maksimale tida motoren kan vere tilkopla under blokkert rotor før temperaturen når ei kritisk grense.
Den maksimalt tillatne omgjevnadstemperaturen er som standard sett til + 40 °C, med mindre anna er spesifisert.
Statoren sin tillatne viklingstemperatur reknast som summen av omgjevnadstemperaturen og motoren sin interne temperaturgrense i samsvar med klassifisert temperaturklasse.
Begrepet tE - tid
Motoren må seinast koplast ut når enten rotor- eller statorviklinga har nådd temperaturen ϑ maks. Når motoren belastast med startstraumen, stig temperaturen svært hurtig og temperaturen ϑ vert oppnådd på svært kort tid.
Den tid som går med til temperaturen ϑ maks vert nådd med utgang frå temperaturen ved fullast drift og fast bremsa rotor, kallast tE-tid dvs. oppvarmingstida. For at motoren skal kunne starte opp utan utilsikta utkopling fra bimetallrelea, er det foreskrive ei minimums tE-tid, avhengig av startstraumforholdet IA/IN.
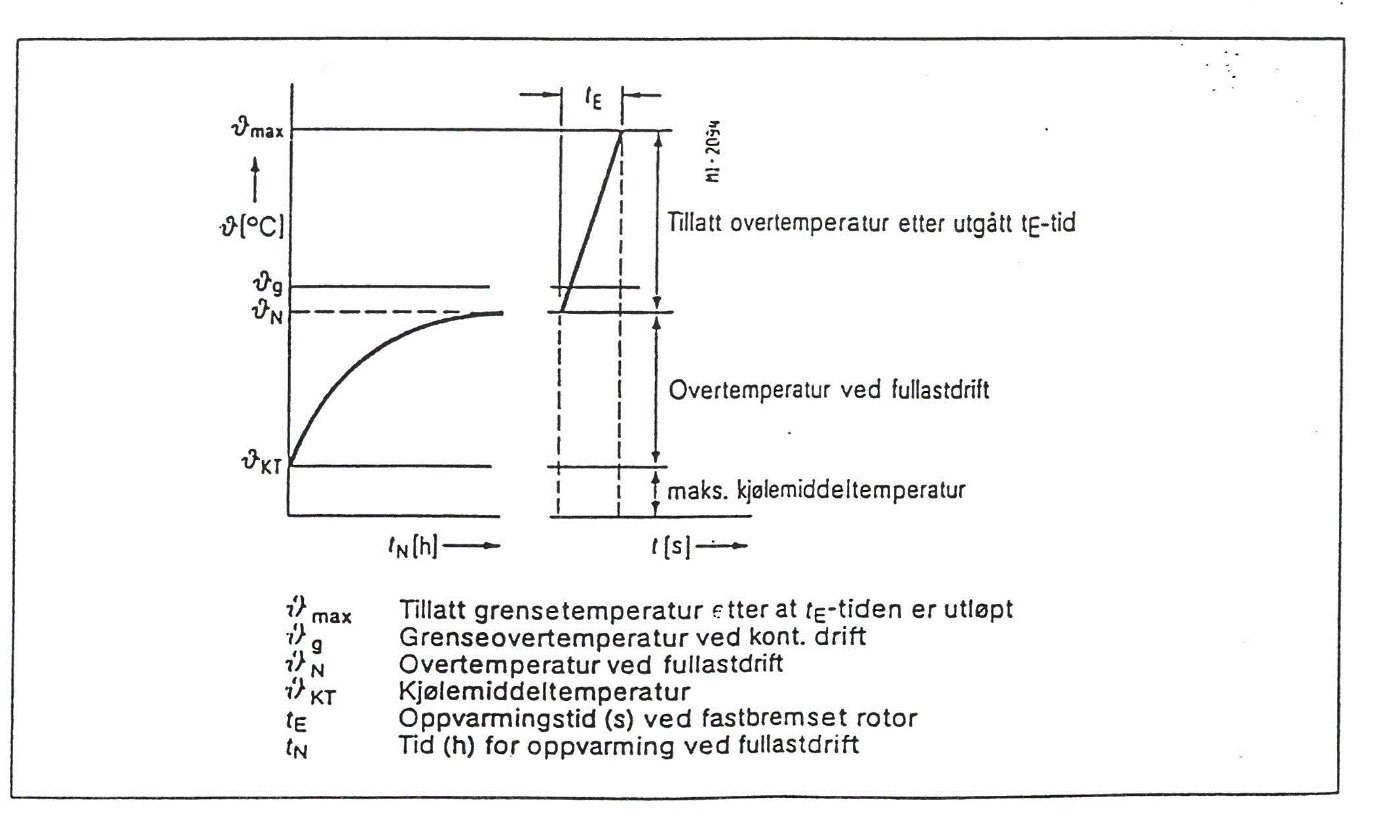
Med referanse i fastlagde prøvebestemmelsar for oppvatningstida tE, må startforholdet når det gjeld motorar i verneklasse Ex e undersøkjast særskilt.
Motorar med verneklasse Ex e bør normalt ha ei starttid som er:
$t_{A}\ \leq 1,7 * \ t_{E}$
Dersom starttida tA er nokonlunde den same som tE-tida, kan det bli vanskelegheiter med å beskytte ein straumovervåka motor, då ein t.d. ved gjentekne startar får ei falsk utkopling eller at utkopling uteblir sjølv om maksimal temperatur vert oppnådd på stator eller rotor fordi motorvernet har lavare termisk tidskonstant enn motor og vil dermed avkjølast raskare.
Motorer som skal nyttast til andre driftsartar enn S1 må ha verneklasse Ex d.
Motorar med verneklasse Ex d (eksplosjonssikker kapsling).
Dei fleste motortypar kan leverast i verneklasse Ex d.
Medan verneklasse Ex e (forbetra tryggleik) byggjer på ein standardmotor med nødvendige tilpassingar, er ein Ex d-motor konstruert etter heilt andre prinsipp. Her er kapslinga utforma for å:
- tåle ein intern eksplosjon utan strukturell skade, og
- hindre at flammar eller varme gassar slepp ut og antenner den omgjevande atmosfæra.
Målet med Ex d-vern er altså å halde inne og kontrollere ein eventuell eksplosjon innvendig i motoren, og sikre at trykkbølgjer og flammar ikkje fører til fare utanfor kapslinga.
Motorar i verneklasse Ex d leverast i følgjande utføring: Ex d - IP 55.
Eksplosjonssikre motorar (Ex d) kan som hovudregel belastast med full nominell effekt opp til og med temperaturklasse T4 (maks. overflatetemperatur 135 °C).
Ved krav om høgare tryggleik – som ved temperaturklasse T6 (maks. overflatetemperatur 85 °C) – kan det vere nødvendig å redusere motoren sin effekt for å halde overflatetemperaturen innanfor dei definerte grensene. Dette gjeld likevel berre enkelte motortypar.
Motorar i verneklasse Ex p (overtrykkapsling).
Verneklasse Ex p nyttast i situasjonar der motorar med forbetra tryggleik (Ex e) ikkje er tilstrekkelege, eller der eksplosjonssikre motorar (Ex d) blir for dyre eller uhøvelege.
Overtrykkapsling (pressurization) er ein metode som nyttast særleg for større motorar, som:
- kortslutningsmotorar,
- sleperingsmotorar,
- trefase kommutatormotorar,
- likestraums motorar.
Vernet vert oppnådd ved at motoren sin kapsling haldast under eit konstant overtrykk av rein luft eller ein inertgass (t.d. nitrogen), slik at eksplosiv atmosfære ikkje kan trenge inn i kapslinga.
Driftsvilkår
For at Ex p-vernet skal vere effektiv, gjeld følgjande krav:
- Startforrigling: Motoren kan først startast etter at kapslinga er gjennomspylt med luft eller inertgass tilsvarande minst 5 gangar volumet av kapslinga.
- Overvåking: Dersom forsyninga av spyle- eller overtrykkmedium stansar (t.d. ved feil på framandventilatoren), må motoren automatisk koplast ut for å unngå risiko for antenning.
Merknad
Ex p-vern delast vidare inn i underkategoriane px, py og pz, avhengig av bruksområde og tryggleikssnivå, i samsvar med IEC 60079–2.
Merking:
Alt godkjend Ex-utstyr som skal takast med inn i eit eksplosjonsfarleg område skal merkast. I Europa er det ATEX-direktivet som skildrar korleis Ex-utstyr skal merkast. Dei same retningslinjene er innført i Norge, i «Forskrift om utstyr og sikkerhetssystem til bruk i eksplosjonsfarlig område».
Ex-utstyr er som regel merka både med ATEX-merke og IEC 60079-serien, som er ein internasjonal standard. Hensikta med merkinga er å gje deg informasjon om at utstyret er Ex-godkjend, om vernearter, utstyr- og gassgruppe, temperaturklasse og vernenivå.
Av merkinga skal du mellom anna kunne lese kva for soner og gassar eller typar støv utstyret er laga for, kva for ytre påkjenningar utstyr tåler og kva slags vernetype det har.
- Ex d = Flameproof (IEC 60079–1)
- Ex e = Increased safety (IEC 60079–7)
- Ex p = Pressurization (IEC 60079–2)
- Alle vernemetodar må nyttast saman med korrekt merking, godkjenning og installasjon i samsvar med IEC 60079–14.
Krav om opplæring
Det er viktig at du som jobbar i eksplosjonsfarlege områder kjenner til denne merkinga, slik at du ikkje set deg sjølv eller andre i fare. Faktisk stiller myndigheitene krav om at du som skal jobbe i eksplosjonsfarlege områder, har gjennomgått og kan dokumentere opplæring, til dømes gjennom e-læringskurs som «Sikker adferd i eksplosjonsfarlige områder». Der kan du mellom anna lære meir om merking og standardar. Er du i tvil om kva som klassifiserast som eit Ex-område?
Samanlikning: Ex d, Ex e og Ex p
| Verneklasse | Nemning | Prinsipp | Bruksområde | Fordelar | Ulemper |
|---|---|---|---|---|---|
| Ex d | Eksplosjons-sikker kapsling | Tåler og inneheld intern eksplosjon – hindrar flammeutslepp | Vanleg i grove industriar (prosess, olje/gass) | Robust, krev ingen ekstra utstyr | Tung, dyr, vanskeleg å vedlikehalde |
| Ex e | Forbetra tryggleik | Hindrar gnistar, overflatetemp. og dårleg tilkopling | Standardvalg for mindre og middels motorar | Rimelegare, enklare | Lavare vernenivå, må kombinerast med anna vern |
| Ex p | Overtrykks kapsling | Hindrar eksplosiv atmosfære i å komme inn via overtrykk | Store motorar, kommutatormotorar, DC-motorar | Eigna for store og spesial-motorar | Krev luft/inertgass, overvåking og forrigling |
Ny og gammel standard:
| Nemning | Status | Kommentar |
|---|---|---|
| EEx e EEx d EEx p |
Utdatert | Nytta i eldre europeiske standardar (før ATEX og IEC-harmonisering) |
| Ex e Ex d Ex p |
✅ Gyldig | Nyttast i dagens IEC 60079-serie og ATEX-direktiv |
Fasekompensering
Fasekompensering
Det er lite fasekompensering ombord i skip, men skal ein utnytte energien betre vil det også verte aktuelt med fasekompensering ombord i dagens skip. Tidlegare har vi lært at induktiv energi pendlar mellom forbrukar og kilde. Sjå avsnittet for fase kompensering av
1-fase kretsar. Det er kun den aktive energien som blir omgjort til arbeid på forbrukarstaden. Motoren er ein induktiv forbrukar som trekkjer induktiv effekt, og det er i slike høve ein ønskjer å fasekompensere. Det som kan motvirke den induktive effekten i å pendle tilbake til kilden er kondensatorar som er kopla i parallell med motoren så nær motoren som mogleg.
Ved trefasenett kan kondensatorane enten koplast i trekant eller i stjerne, og det kallast då for eit kondensatorbatteri.
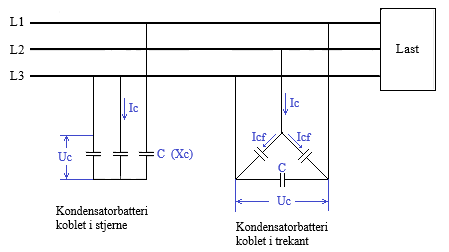
Dei grunnleggande formlane
$Xc = \frac{1}{2 * \pi * f * c}$
$Uc\ = \ Ic\ *\ Xc$
Disse formlane er dei grunnleggande formlane, men ved trefase berekningar skal vi ta omsyn til den reaktive effekten (Qc) som kondensatorbatteriet treng for å gjennomføre fasekompenseringa. Vi kan også ta omsyn til den reaktive straumkomponenten som kondensatorbatteriet treng (le). Eg skal vise begge døma.
Korleis bør kondensatorane koplast.
Kapasitansen C hjå den enkelte kondensator ved trekantkopling er berre ein tredjedel av kondensatorkapasitansen ved stjerne kopling ved same reaktive effekt.
Kondensatoren sin klemmespenning er likevel ved trekantkopling tre gangar større enn ved stjernekopling. Då omkostningane for ein kondensator vesentleg avheng av kapasitansen, nyttast vanlegvis trekantkopling ved lavspentanlegg der isolasjonen ikkje er noko problem. Ved høgare spenningar over 3 kV nyttast gjerne stjernekopling, men då får vi berre fasespenninga over kondensatoren.
Fordelen ved innkopling av kondensatorer.
Dårleg belasta asynkronmotorar arbeider som nemnd med ein lavare effektfaktor enn ved full last, då motoren sin magnetiseringsstraum aukar lite frå tomgang til full belastning.
Ei industribedrift som arbeider med dårleg belasta motorar, vil ha eit anlegg med lav effektfaktor. Dvs. at motorane er for store i høve til den lasta dei skal drive.
Dei fleste EL-verk krev ei ekstra straumavgift for anlegg som arbeider med ein lav effektfaktor.
Ein må difor sørgje for at motorar ikkje vert valde unødig store i høve til lasta. Dette fører til ein relativt stor reaktiv straumkomponent i høve til den aktive straumkomponenten.
Betring av faseforskyving kan gjerast på to måtar:
1) Synkronmotorer som overmagnetiserast vil gje ein reaktiv straum som er kapasitiv og ligg 180 grader framfor den induktive straumen som magnetfelta krev til sin oppbygging.
2) Statiske kondensatorar.
Med å forbetre effektfaktoren ved eit anlegg som er toppbelasta, og som arbeider med ein lav effektfaktor, kan ytterlegare effekt overførast.
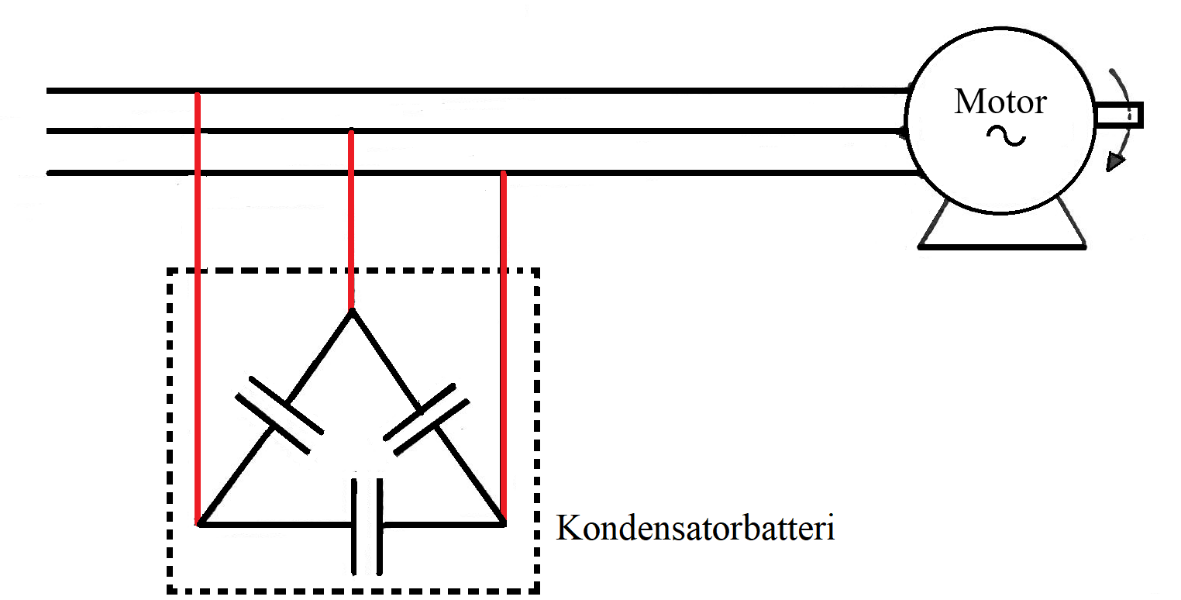
Døme motoroppgåve:
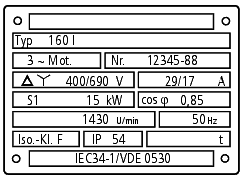
Vi ønskjer å førebu effektfaktoren (cos $\varphi$) til 0,95.
Spenning, straum og cos $\varphi$ står på merkeskiltet til motoren.
Cos $\varphi$ = 0,85 da blir sin $\varphi$ = 0,5268 og tan $\varphi$ = 0,6197
Først må vi no finne den tilførte aktive effekten (Pt) og den reaktive effekten (Q).
$P_{t} = \ U * I * \text{cosφ} * \sqrt{3}$ $P_{t} = 400 * 29 * 0,85 * \ \sqrt{3} = 17078\ W$
$Q = \sqrt{3} * U * I * \sin\varphi$ $Q = \sqrt{3} * 400 * 29 * 0,5268 = 10584\ \text{VAr}$
Motoren trekkjer ein aktiv straumkomponent som går med til lasta og friksjon.
$I_{a} = I_{h} * \text{cosφ} = \ 29 * 0,85 = \underline{24,65 A}$
Motoren trekkjer også ein reaktiv straumkomponent som går med til å dekke magnetiseringsbehovet til motoren.
$I_{r} = I_{h} * \sin\varphi = 29 * 0,5268 = 15,28\ A$
a) Vi skal no berekne kondensatoren sin reaktive effekt.
Ny cos $\varphi$ = 0,95 da blir sin $\varphi$ = 0,3122 og tan $\varphi$ = 0,3287
No må vi først finne den reaktive effekten etter fase kompensering. Den reaktive effekten pendlar mellom generator og motor. Vi må passe på å nytte tan ϕ då den aktive effekten Pt ikkje blir endra, det er kun Q som skal justerast. $Tan\ \varphi = \frac{P}{Q}$
Ny Q = $P_{t} * \tan\varphi = \ \ 17078 * 0,3287 = 5614\ VAr$
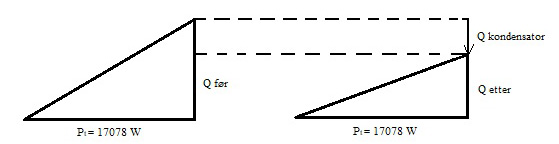
Q c = Q før – Q etter = 10584 VAr – 5614 VAr = 4970 VAr
Med hjelp av trekantane er det vist korleis vi kjem fram til kondensator effekten som er nødvendig for å betre effektfaktoren til 0,95.
Men ved berekningar heretter nyttar vi formelen og set direkte inn i den.
FORMEL
$Q_{c} = P_{t} \cdot \left( \tan\varphi_{\text{før}} - \tan\varphi_{\text{etter}} \right)$
$Qc\ = 17078\ * (0,6197 - 0,3287)\ = 17078\ * \ 0,291\ = \ 4970\ VAr$
Før fasekompensering pendla det ein reaktiv effekt på 10584 VAr mellom generator og motor. Etter fasekompenseringa blei denne reaktive effekten redusert vesentleg frå nettet.
Vi har no fjerna differansen mellom reaktiv effekt før og etter fasekompensering. No pendlar det 5614 VAr mellom generator og motor. Differansen på 4970 VAr pendlar no mellom kondensatorbatteriet og motor.
Det same vil skje med dei tilsvarande verdiar for straumane.
b) No skal vi berekne kapasitansen C pr. fase for dei enkelte kondensatorar i kondensatorbatteriet.
$\omega = 2 * \ \pi * f$ (f = frekvens i Hertz)
$X_{C} = \frac{1}{\omega * C} = \frac{1}{2 * \ \pi * f * C}$ (C = kapasitans i Farad)
Ohms lov: $U\ = \ I\ *\ Z$
$Uc\ = \ Ic\ *\ Xc$ $U_{C} = \ I_{C} * \frac{1}{\omega * C}$ $U_{C} = \frac{\text{Ic}}{\omega * C}$
Kapasitansen blir:
$C_{\text{fase}} = \frac{I_{c,f}}{U_{c,f} \cdot \omega}$
1-fase: $I_{C} = \ U_{C} * \ \omega * C$ 3-fase: $I_{\text{Cf}} = \ U_{\text{Cf}} * \ \omega * C$
Straumen til kondensatorbatteriet er ein rein reaktiv straumkomponent det vil seie:
$Ic\ = \ I\ *\ sin\ \varphi\ \ (sin\ \varphi\ = \ 1)$
Kondensatorbatteriet sin reaktive effekt:
Qc = Ucf2 * ω *C * 3
Ucf er fasespenninga og dermed nyttast formelen både i stjerne og trekantkopling av kondensatorbatteriet.
Trekantkopling ($\mathrm{\Delta})$:
$C_{\mathrm{\Delta}} = \frac{\text{Qc}}{\text{Uc}_{f}^{2} * \ \omega * 3} = \frac{4970}{400^{2} * 2 * \ \pi * 50 * 3} = 3,296 * 10^{- 5} = 32,96 * 10^{- 6}\ F = 32,96\ \text{μF}$
Stjernekobling (Y):
$C_{Y} = \frac{\text{Qc}}{\text{Uc}_{f}^{2} * \ \omega * 3} = \frac{4970}{231^{2} * 2 * \ \pi * 50 * 3} = 9,882 * 10^{- 5} = 98,82 * 10^{- 6}\ F = 98,82\ \text{μF}$
c) Berekn kondensatorbatteriet sin hovudstraum og fasestraum i trekant kopling.
$I_{h} = \frac{P}{\sqrt{3} * U * cos\varphi}$= $\frac{17078}{\sqrt{3} * 400 * 0,85} =\underline{\underline{29 A}}$
I vårt høve er hovedstraumen (Ih) også opplyst på motorskilt.
$ I_{r,\text{etter}} = I_{a} \cdot \tan\varphi = 24.65 \cdot 0.3287 = \underline{8.1\,\mathrm{A}} $
Kondensatorbatteriet sin hovedstraum:
Ic = Irfør - Iretter = 15,28 - 8,1 = 7,18 A
$Ic = \frac{\text{Ic}_{h}}{\sqrt{}3} = \frac{7,18}{\sqrt{}3} = 4,15$
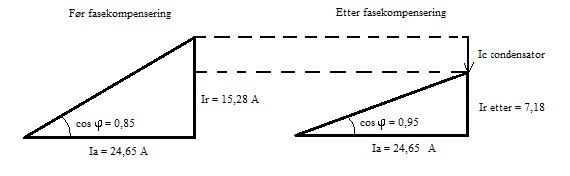
Ved fasekompensering unngår ein følgjande:
-
Tap i generatorar, transformatorar og leidningar.
-
Feil tilhøve mellom drivmaskin (diesel) og generator.
Då vil ikkje drivmaskin merke noko til reaktiv effekt. -
Feil tilhøve mellom drivmaskina sin regulator og generator sin spenningsregulator.
-
Auka magnetiseringsyting.
Bruk av trefasemotorar som einfasemotorar
Bruk av trefasemotorar som einfasemotorar
I særskilde høve kan normale trefasa motorar nyttast som einfasemotorar.
Figuren under viser nokre dømer på korleis ein trefasa motor kan nyttast som einfasemotorar med kondensator.
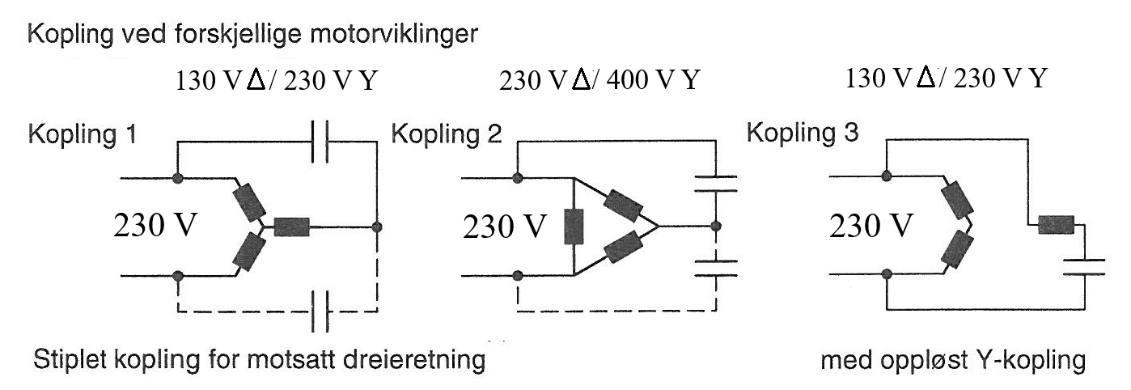
Den nødvendige kondensatorstørelsen kan takast ut frå diagrammet på figur under. Motorytinga er ca. 70–80 % av den trefasa ytinga, og startmomentet er berre 25–35 % av det nominelle momentet ved einfasa drift.
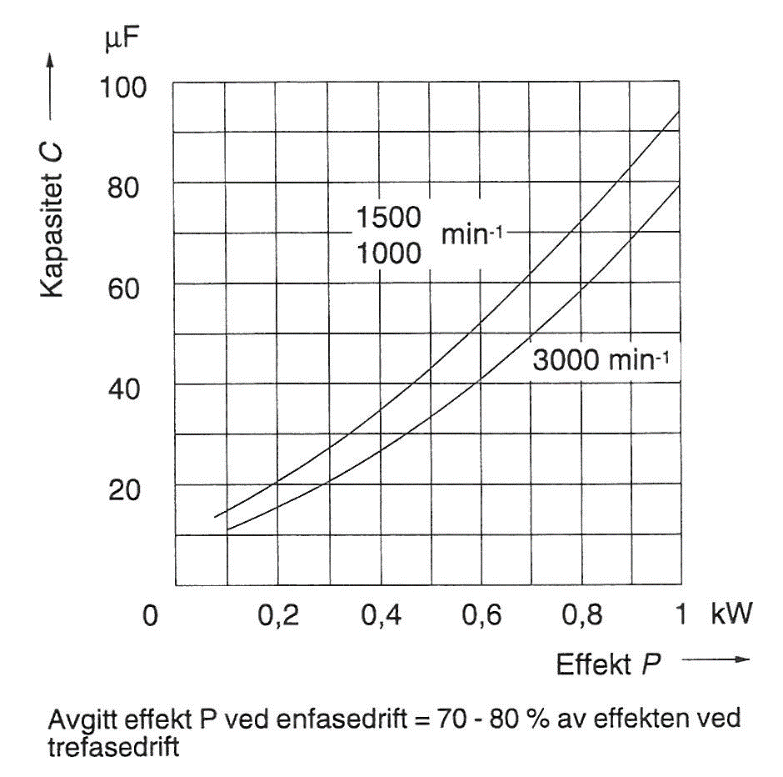
Kondensatorkapasiteten gjeld for koplingane 1 og 2 på figur over ved 230 V. Her må kondensatoren leggast ut for 1,15 x nettspenninga, i 230 V nett for minst 265 V.
Ved kopling 3 på figur over er den nødvendige kondensatorstørelsen berre halvparten så stor som ved koplingane 1 og 2 med same motormerkeeffekt og same nettspenning. Kondensatoren må utførast for ein kontinuerleg driftsspenning på 1,35 x nettspenninga, i 230 V nett altså for 310 V.
Det er økonomisk forsvarleg å nytte trefasemotorar med kondensator for kontinuerleg drift til einfasa drift berre inntil einfase effektar opp til ca. 2 kW grunna kondensator- omkostningane.
For andre nettspenningar endrar kondensatorstørelsen seg i omvendt høve til kvadratet av nettspenningane.
Grunna det lave startmomentet og dei dårlege eigenskapane under startperioden er disse motorane berre eigna for drift av vifter og maskiner med avlasta start.
Trefase motor med kondensatorar slik at den blir einfase.
Resten av kapittelet er henta fra LØNNE motorkatalog med løyve frå RUBIX
Trykk her for PDF av resten av kapittelet, PDF fra Lønne motorkatalot